운동제어와 양립성
개회로와 폐회로 운동제어 · 자극 기반 선택과 목표 기반 선택 · 동작 속도 곡선 읽기
이 차시를 마치면
- 위치 조정 동작은 피드백을 이용하는 폐회로 제어로 설명할 수 있다.
- 짧은 거리 overshoot와 긴 거리 undershoot를 구분한다.
- Peak Count는 피크 개수이며 시간 단위와 다르다.
개회로와 폐회로 운동제어
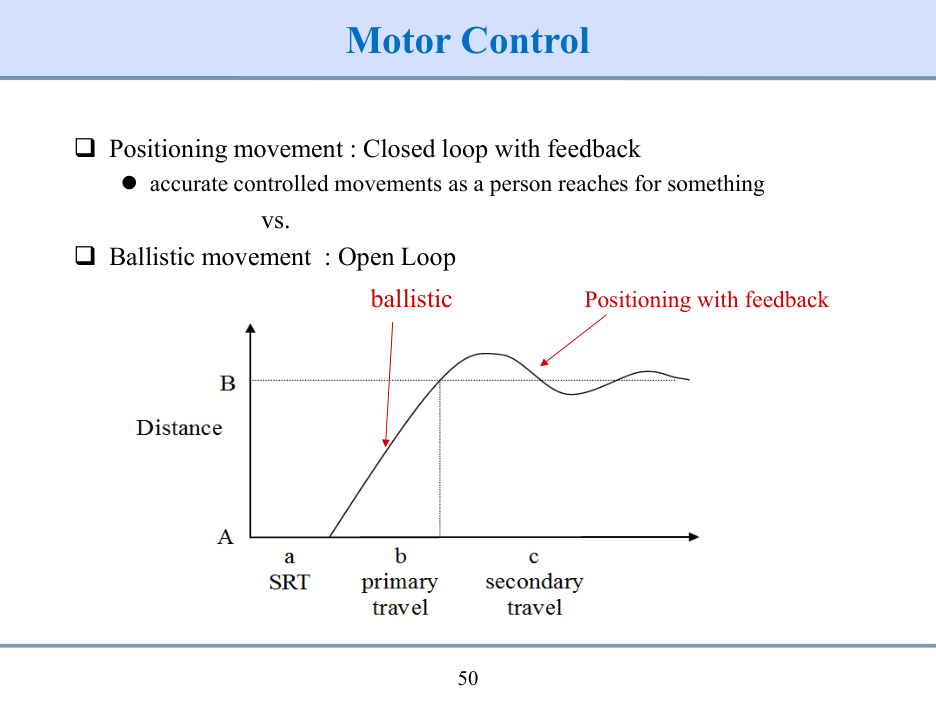
탄도적(ballistic) 동작은 진행 중 피드백에 의한 수정이 적은 개회로 제어로 설명하고, 위치를 정밀하게 맞추는 동작은 피드백을 이용하는 폐회로 제어로 설명한다.
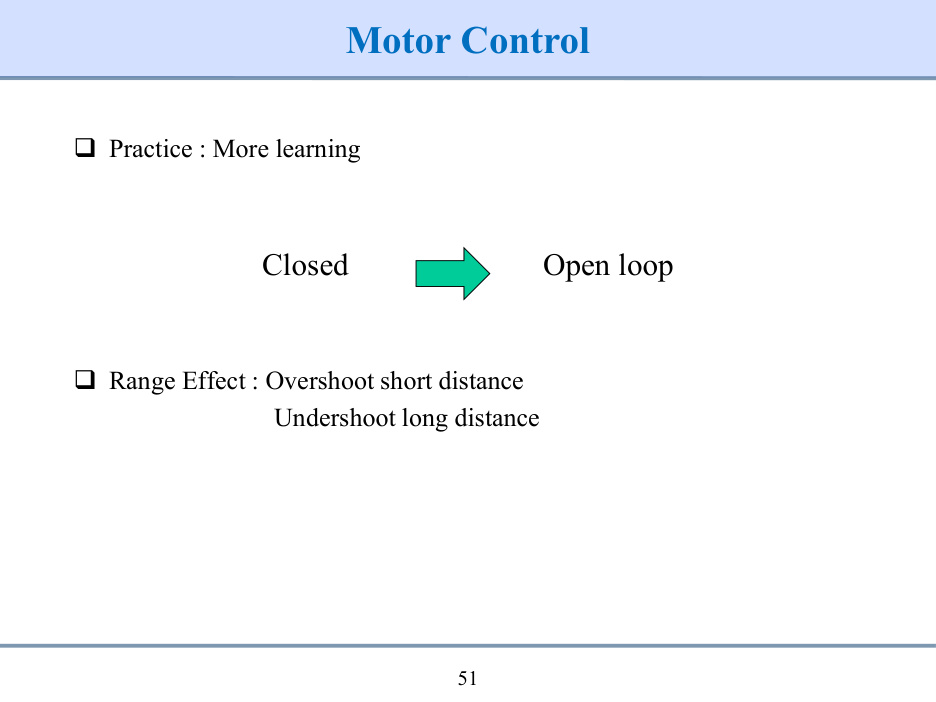
표적에 접근하는 빠른 초기 동작과 마지막 위치 조정은 서로 다른 제어 요구를 갖는다. 연습은 동작의 조정 방식을 바꿀 수 있다. Range effect는 짧은 거리에서 지나치는 overshoot, 긴 거리에서 못 미치는 undershoot를 구분한다.
운동제어는 Motor Control이다. Positioning Movement는 위치를 정밀하게 맞추는 움직임으로 Closed-loop Control(폐회로 제어)과 Feedback(피드백)을 연결한다. Ballistic Movement는 빠른 탄도적 움직임으로 Open-loop Control(개회로 제어)을 연결한다.
거리–시간 그림은 SRT 이후 Primary Travel(초기 이동), Secondary Travel(후속 조정)을 나눈다. 연습(Practice)에 따른 변화와 Range Effect는 별개로 구분하며, Overshoot는 목표를 지나침, Undershoot는 목표에 못 미침이다.
도식의 Closed Loop는 피드백으로 동작을 조정하는 폐회로, Open Loop는 수행 중 피드백 수정이 제한되는 개회로를 뜻한다. 실제 동작의 초기 이동과 최종 조정에 두 방식이 결합될 수 있다.
관련 강의자료 펼치기
3._Information_Processing_updated · PDF 물리 50쪽
3._Information_Processing_updated · PDF 물리 51쪽
관련 영상 00:00:00 (원본 영상 · 로컬 보관)
관련 영상 00:03:36 (원본 영상 · 로컬 보관)
관련 영상 00:04:05 (원본 영상 · 로컬 보관)
관련 영상 00:06:05 (원본 영상 · 로컬 보관)
자극 기반 선택과 목표 기반 선택
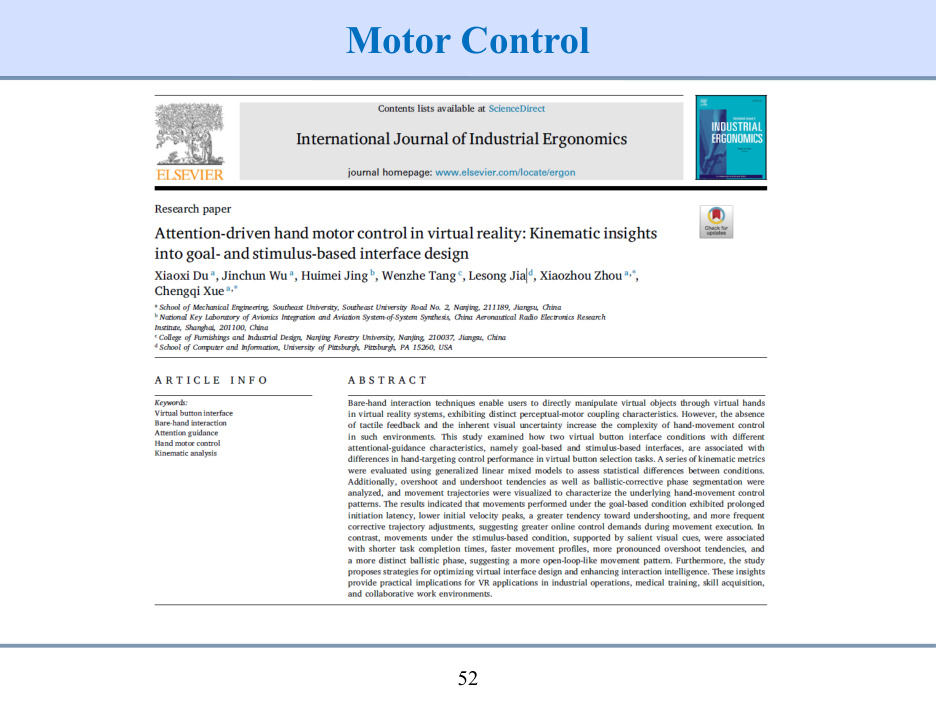
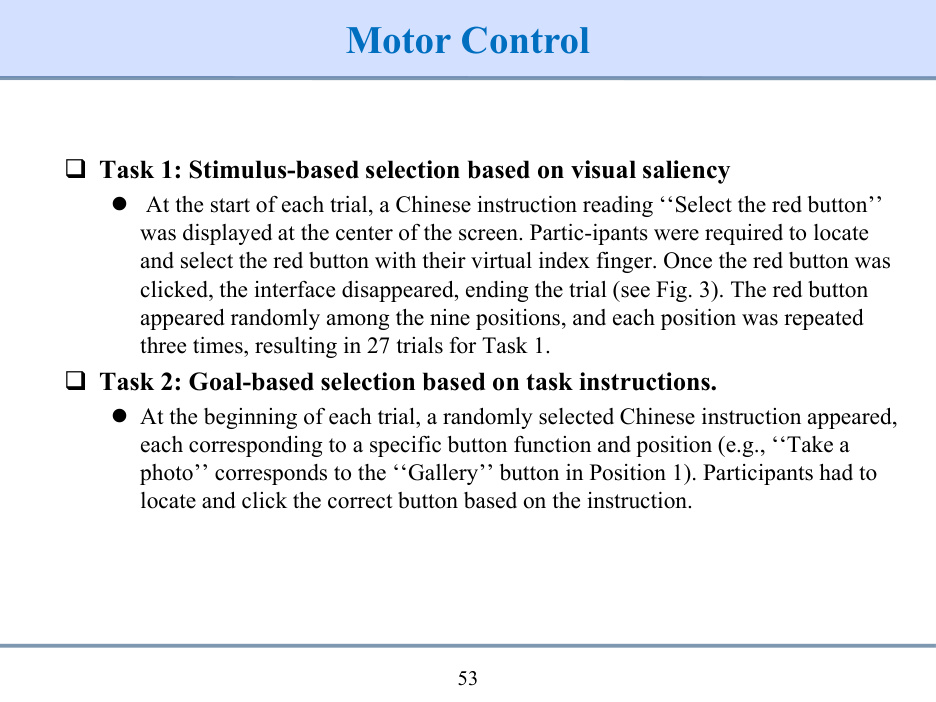
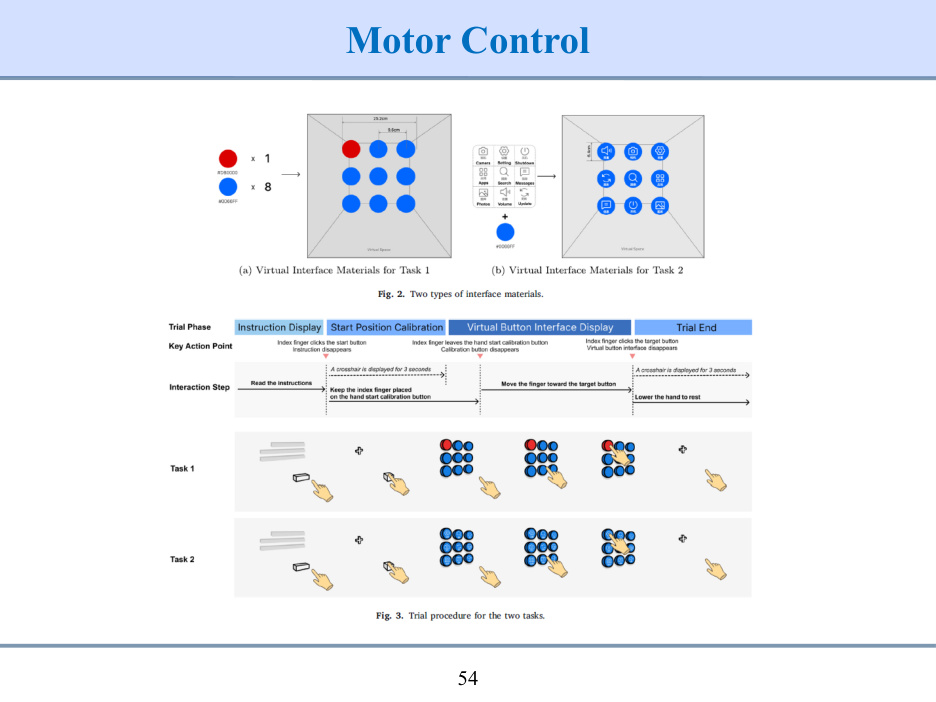
가상 버튼 과제에서 자극 기반 선택은 눈에 띄는 빨간 버튼을 찾는 방식이다. 목표 기반 선택은 ‘사진 찍기’ 같은 지시의 의미를 해석하고 해당 기능의 버튼을 찾는 방식이다.
둘 다 버튼을 누르지만 목표를 찾는 정보 처리 과정이 다르다. 자극 기반 과제는 9개 위치에 3회씩 제시하여 27시행을 구성했다. 목표 기반 과제는 지시와 기능·위치의 대응을 사용한다.
Stimulus-based Selection은 자극 기반 선택, Goal-based Selection은 목표 기반 선택이다. 전자는 빨간색처럼 눈에 띄는 단서, 후자는 지시의 의미와 기능 대응을 활용한다. 화면의 과제 지시를 읽는 조건을 음성 지시 조건과 같다고 가정하지 않는다.
관련 강의자료 펼치기
3._Information_Processing_updated · PDF 물리 52쪽
3._Information_Processing_updated · PDF 물리 53쪽
3._Information_Processing_updated · PDF 물리 54쪽
관련 영상 00:06:53 (원본 영상 · 로컬 보관)
동작 속도 곡선 읽기
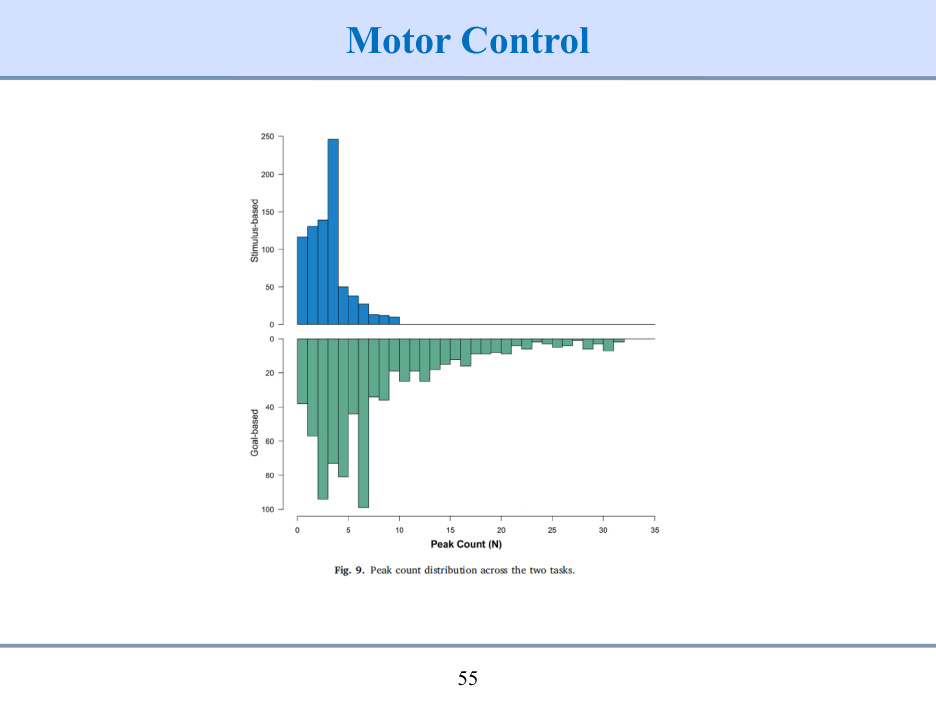
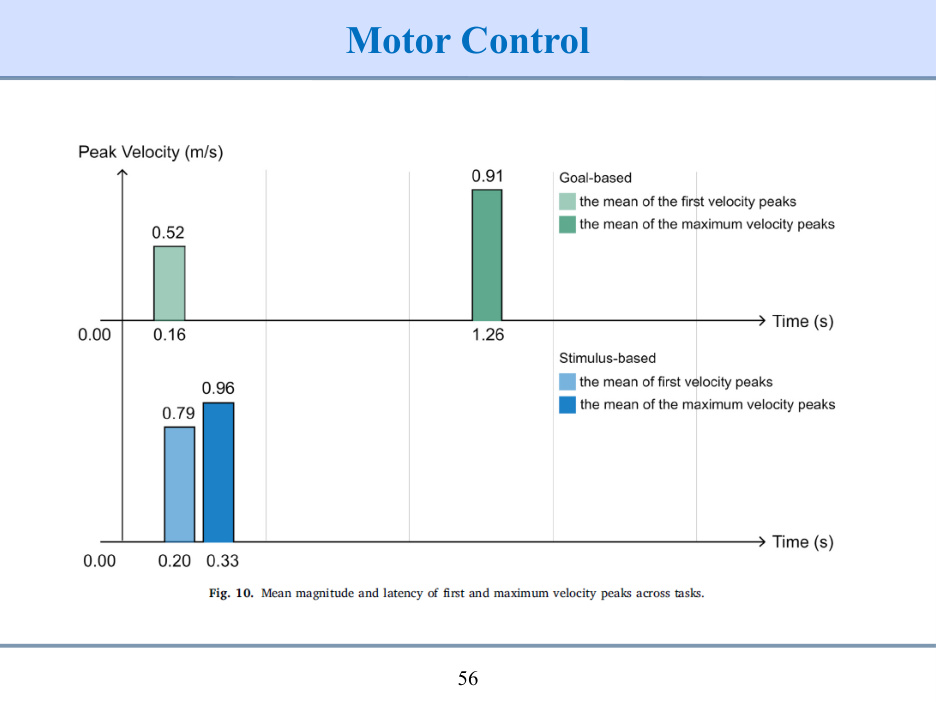
Peak Count는 속도 곡선에서 피크가 나타난 횟수다. 피크 속도의 크기(m/s), 피크에 도달한 시간(s), 피크 개수는 서로 다른 지표다.
자료의 목표 기반 조건은 첫 피크 평균 .52 m/s가 .16 s, 최대 피크 평균 .91 m/s가 1.26 s에 나타난다. 자극 기반 조건은 각각 .79 m/s와 .20 s, .96 m/s와 .33 s다. 이는 요약된 피크 지표이므로 최대 피크 시각을 전체 과제 완료시간과 동일시하지 않는다.
Peak Count의 분포 그래프는 피크 횟수별 빈도를 보여 준다. 가로축의 횟수를 경과 시간으로 읽지 않는다. Peak Velocity는 피크 속도이며 Time to Peak는 피크에 이르기까지의 시간이다. 한 움직임에서 첫 피크와 최대 피크가 일치하지 않을 수 있다.
관련 강의자료 펼치기
3._Information_Processing_updated · PDF 물리 55쪽
3._Information_Processing_updated · PDF 물리 56쪽
관련 영상 00:09:34 (원본 영상 · 로컬 보관)
관련 영상 00:09:46 (원본 영상 · 로컬 보관)
양립성과 사용자 기대
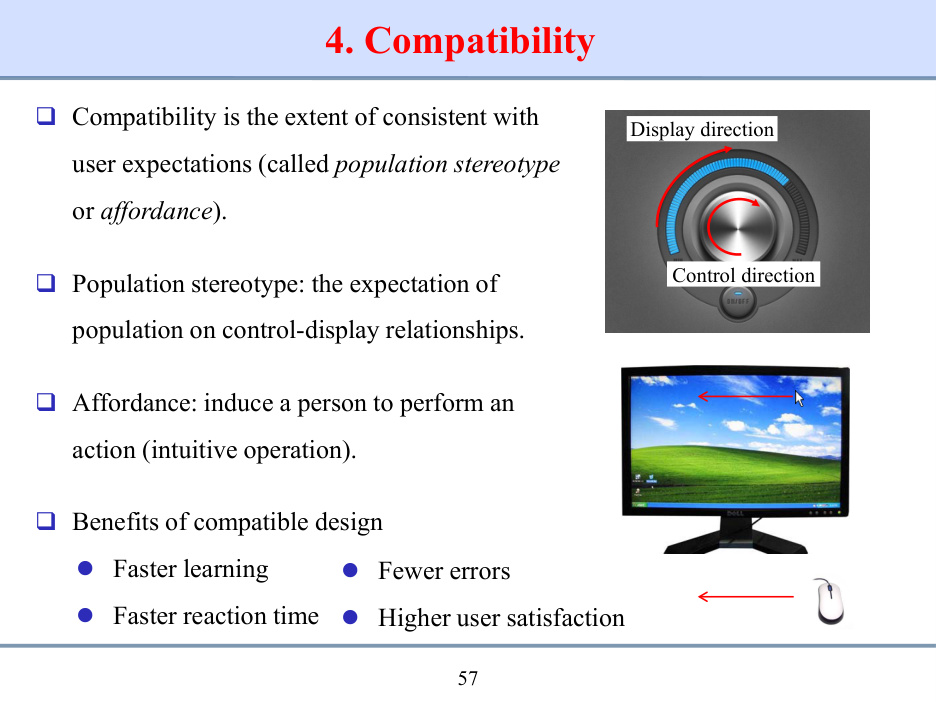
양립성은 조작–표시 관계가 사용자의 기대와 일치하는 정도다. 집단 고정관념(population stereotype)은 특정 집단이 공유하는 조작 관계에 대한 기대다.
행동을 유도하는 단서와 직관적인 조작을 활용하면 학습과 반응이 빨라지고 오류가 줄어들 수 있다. 다만 어포던스와 집단의 학습된 기대를 무조건 같은 개념으로 보지는 않는다.
Compatibility는 양립성, Population Stereotype은 집단 고정관념, Affordance는 행위 가능성과 관련된 개념이다. 양립성이 높으면 빠른 학습, 짧은 반응시간, 오류 감소, 만족도 향상에 도움이 될 수 있지만 이 결과들은 각각 다른 지표다.
관련 강의자료 펼치기
3._Information_Processing_updated · PDF 물리 57쪽
관련 영상 00:12:50 (원본 영상 · 로컬 보관)
공간 양립성과 운동 양립성
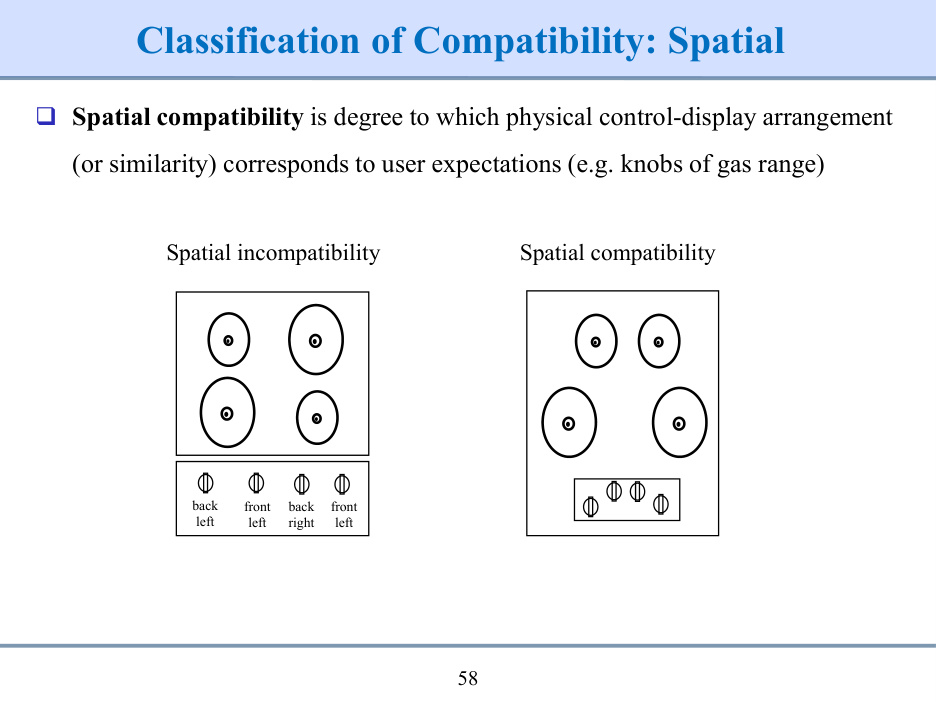
공간 양립성은 조작부의 위치와 조작 대상의 위치가 대응하는 정도다. 가스레인지 화구와 손잡이의 배치를 비슷하게 만들면 어느 손잡이가 어느 화구인지 찾기 쉽다.
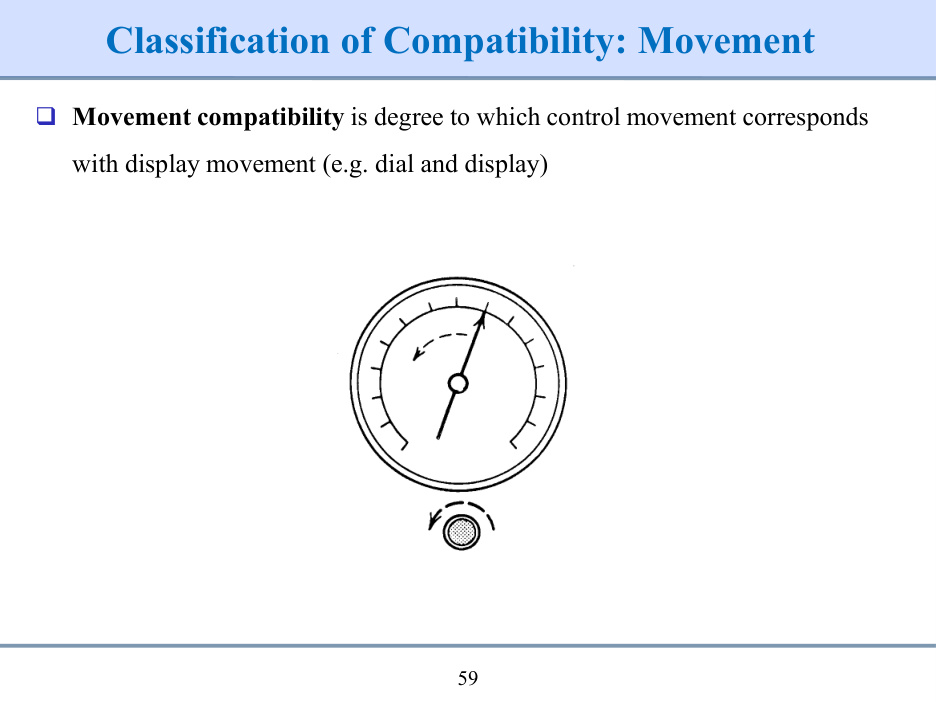
운동 양립성은 조작 방향과 표시 변화 방향의 대응이다. 다이얼을 돌렸을 때 예상한 방향으로 눈금이나 대상이 움직이면 조작 결과를 예측하기 쉽다. 위치와 방향의 문제를 구분한다.
Spatial Compatibility는 공간 양립성, Movement Compatibility는 운동 양립성이다. 화구와 손잡이의 위치 대응은 공간, 손잡이를 돌리는 방향과 표시의 움직임 대응은 운동에 해당한다.
가스레인지 예의 네 손잡이는 왼쪽부터 Back Left(왼쪽 뒤), Front Left(왼쪽 앞), Back Right(오른쪽 뒤), Front Right(오른쪽 앞)에 대응한다. 일렬 손잡이는 화구의 2×2 위치를 그대로 재현하지 않으므로 대응을 따로 알아야 한다. 화구와 비슷한 위치에 손잡이를 배치하면 공간적 대응을 쉽게 파악할 수 있다.
관련 강의자료 펼치기
3._Information_Processing_updated · PDF 물리 58쪽
3._Information_Processing_updated · PDF 물리 59쪽
관련 영상 00:15:35 (원본 영상 · 로컬 보관)
관련 영상 00:17:17 (원본 영상 · 로컬 보관)
관련 영상 00:17:04 (원본 영상 · 로컬 보관)
개념적·양식 양립성과 개인차
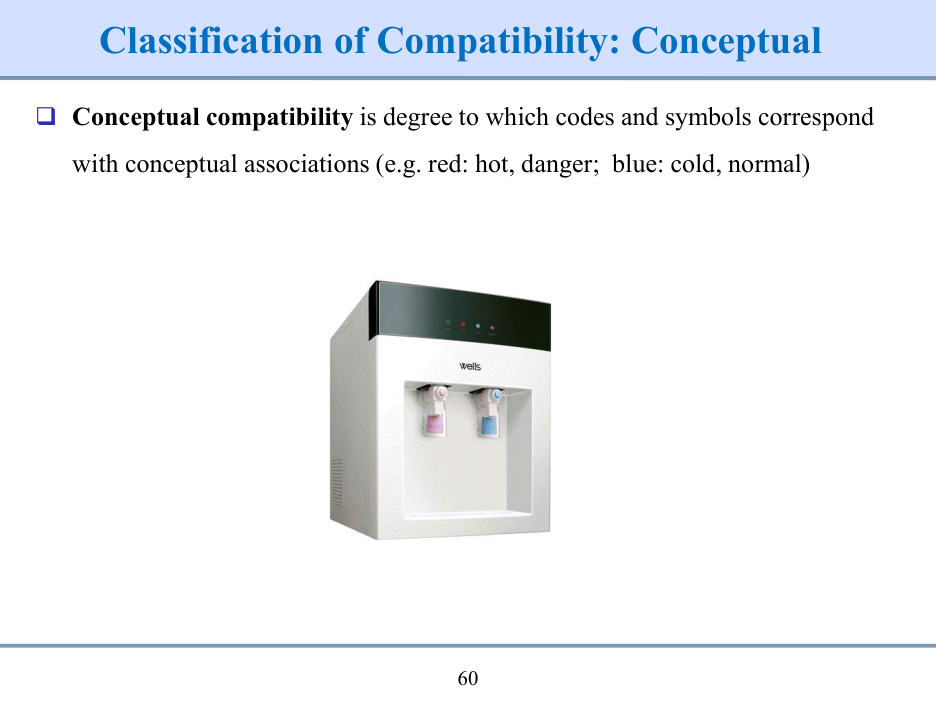
개념적 양립성은 색·기호가 사용자의 개념적 연상과 맞는 정도다. 빨강과 파랑을 뜨거움과 차가움에 연결하는 것이 예다. 같은 색도 문화·직업·경험과 과업에 따라 다른 의미를 가질 수 있다.
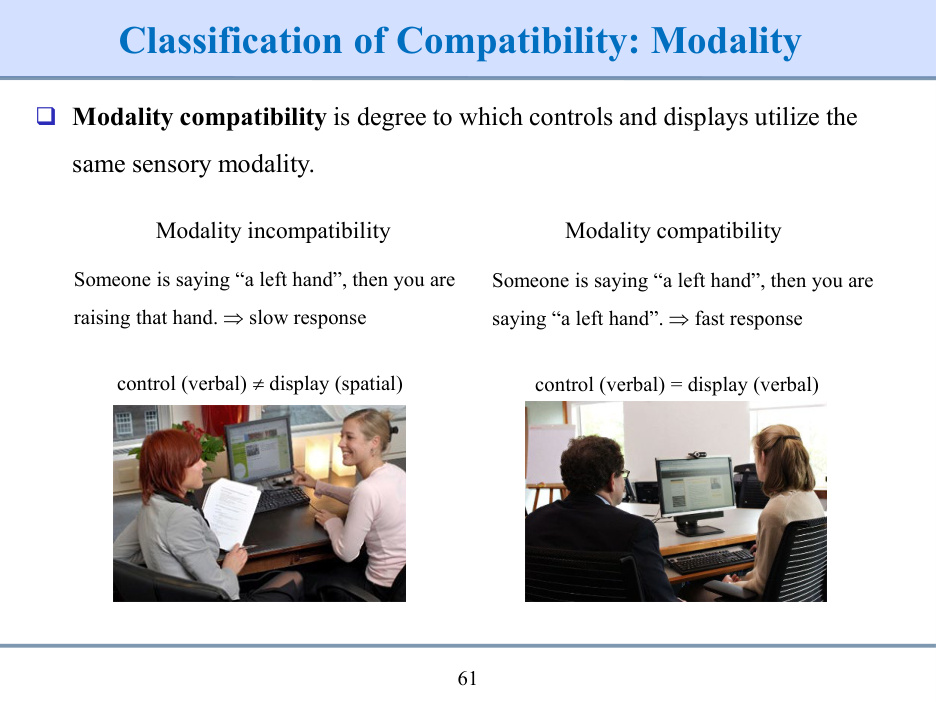
양식 양립성은 자극과 반응에 쓰이는 표현 양식의 대응을 다룬다. 말을 듣고 같은 말로 답하는 것과 손의 공간적 반응으로 바꾸는 것은 같은 처리 요구가 아니다. 특정 실험의 빠르기를 모든 과제에 그대로 적용하지 않는다.
Conceptual Compatibility는 개념적 양립성, Modality Compatibility는 양식 양립성이다. 자극의 의미가 기대와 맞는지와 자극·반응에 사용하는 표현 양식이 맞는지는 서로 다른 질문이다. Cultural/Empirical Differences는 문화와 경험에 따른 차이를 가리킨다. 색의 의미를 모든 문화·개인에게 같은 규칙으로 적용하지 않는다.
관련 강의자료 펼치기
3._Information_Processing_updated · PDF 물리 60쪽
3._Information_Processing_updated · PDF 물리 61쪽
3._Information_Processing_updated · PDF 물리 62쪽
관련 영상 00:18:17 (원본 영상 · 로컬 보관)
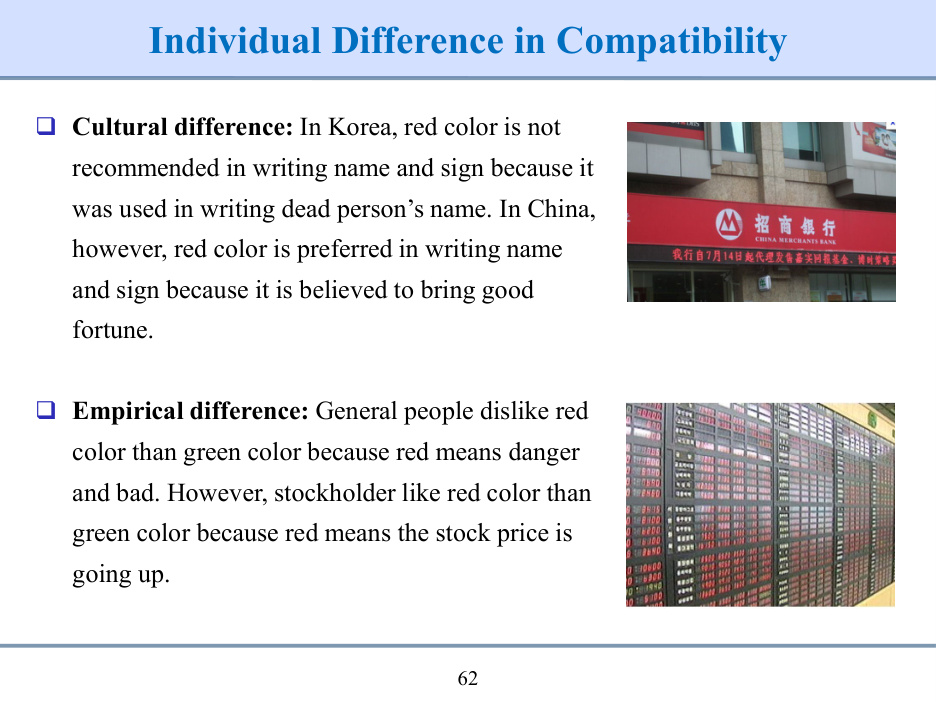
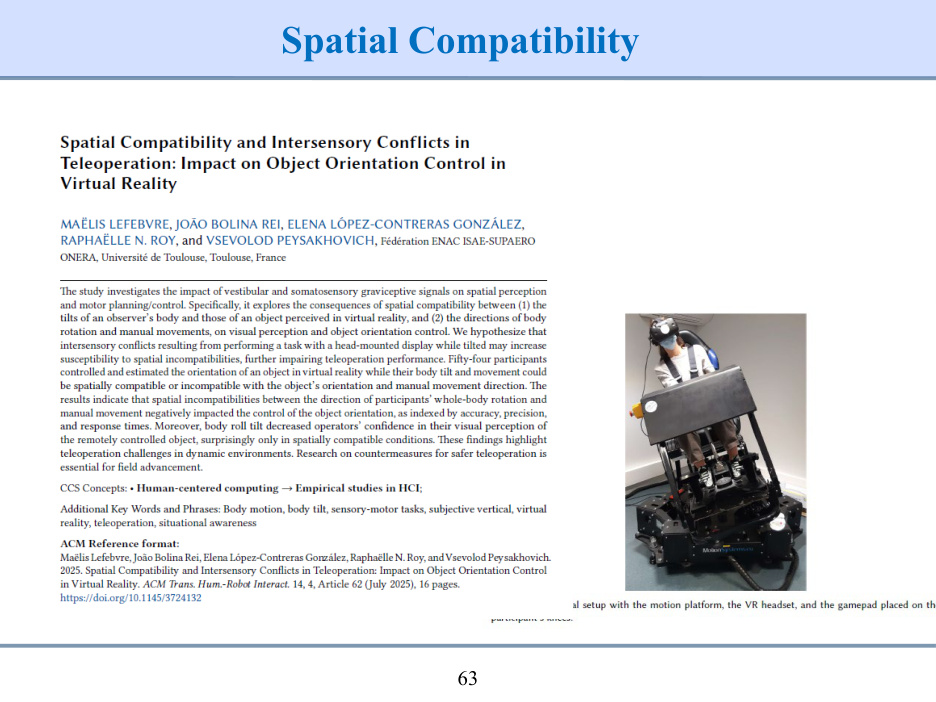
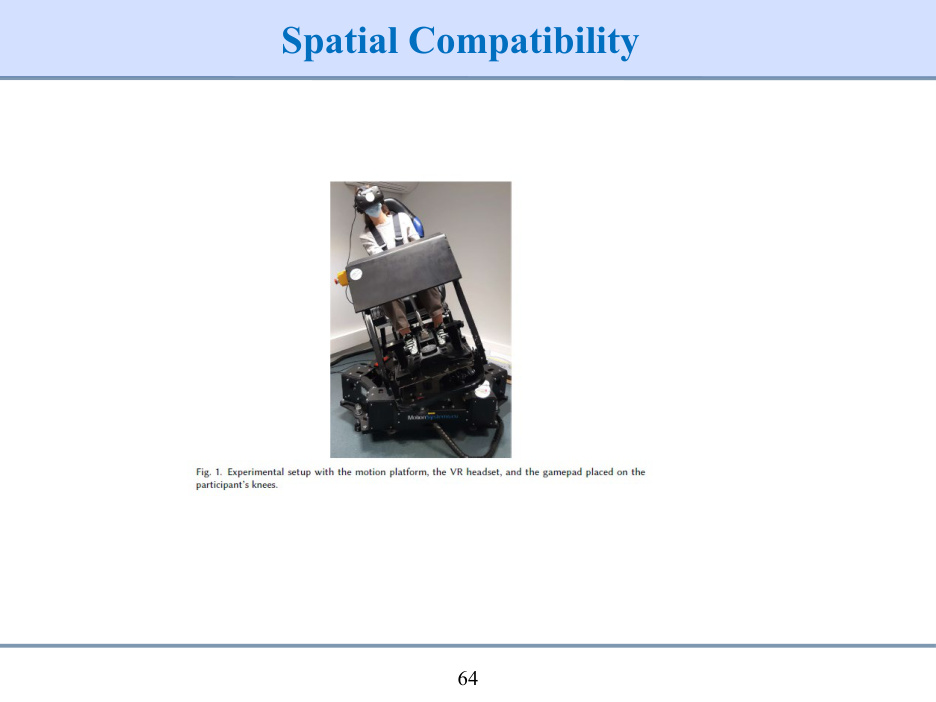
VR 원격조작의 공간 양립성 사례
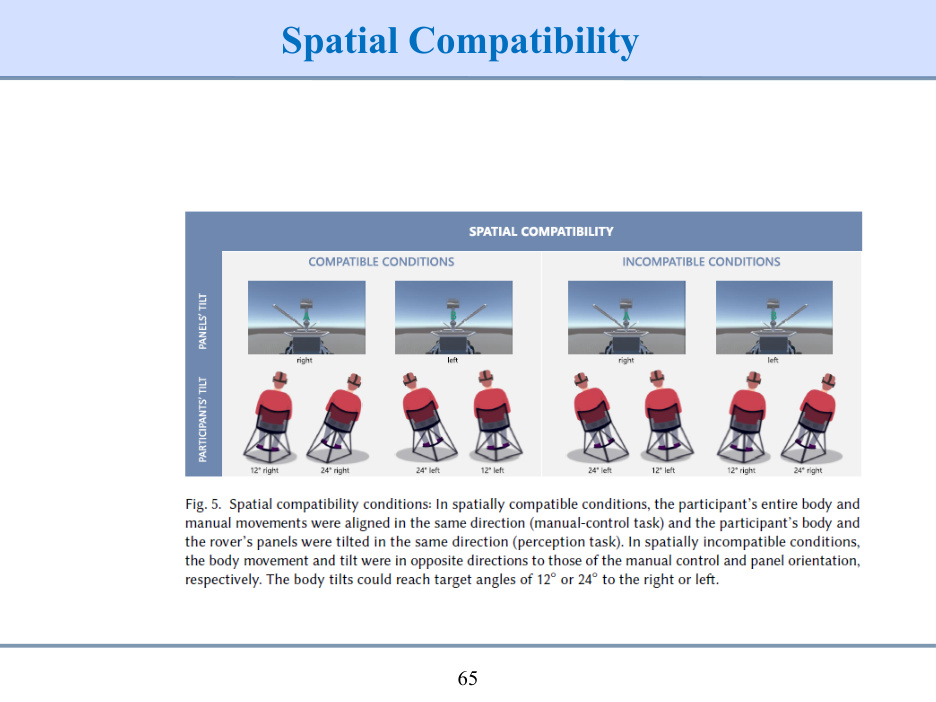
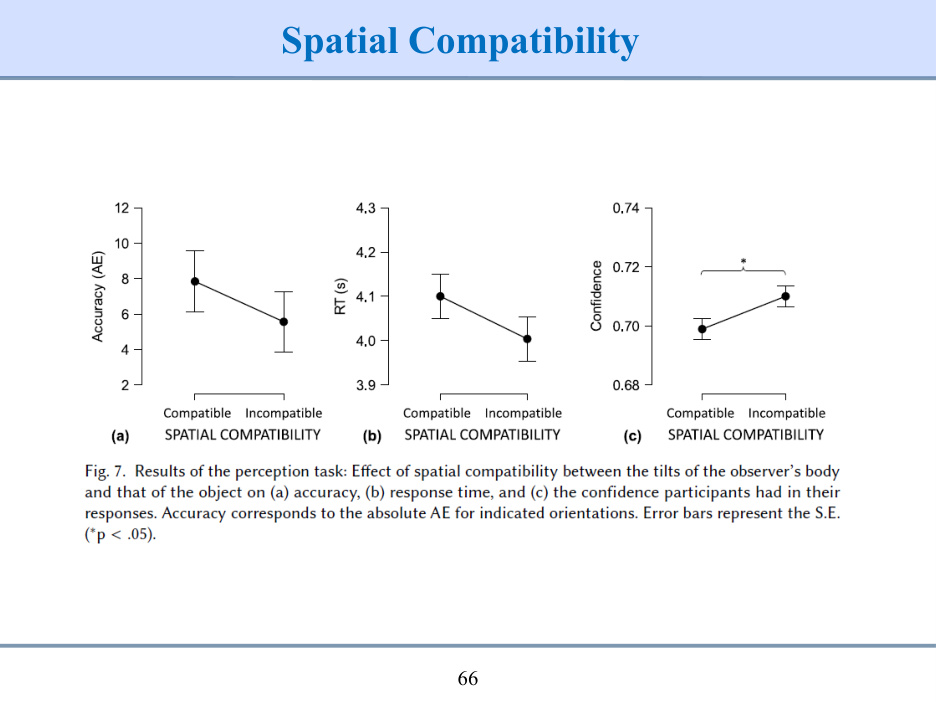
움직이는 플랫폼과 VR 장치를 사용하는 원격조작에서는 신체의 기울기, 가상 대상의 방향, 수동 조작 방향이 일치하거나 충돌할 수 있다. 시각과 신체 감각의 관계까지 고려하는 공간 양립성 사례다.
자료는 양립·비양립 조건에서 정확도 관련 지표, 반응시간과 자신감을 비교한다. 자신감은 주관적 판단이고 정확도는 수행 지표이므로 서로 대신할 수 없다. 표시된 효과는 이 과제의 조건과 지표 정의 안에서 해석한다.
VR 사례에서는 몸을 왼쪽·오른쪽으로 12° 또는 24° 기울이는 조건을 사용한다. 양립 조건에서는 신체 기울기와 조작 또는 지각 대상의 기울기가 같은 방향이고, 비양립 조건에서는 반대 방향이다. 수동 조작(Manual-control Task)과 지각 과제(Perception Task)의 수행 지표를 구분한다.
관련 강의자료 펼치기
3._Information_Processing_updated · PDF 물리 63쪽
3._Information_Processing_updated · PDF 물리 64쪽
3._Information_Processing_updated · PDF 물리 65쪽
3._Information_Processing_updated · PDF 물리 66쪽
관련 영상 00:21:50 (원본 영상 · 로컬 보관)
관련 영상 00:23:24 (원본 영상 · 로컬 보관)
핵심을 내 말로 정리하기
- 위치 조정 동작은 피드백을 이용하는 폐회로 제어로 설명할 수 있다.
- 짧은 거리 overshoot와 긴 거리 undershoot를 구분한다.
- Peak Count는 피크 개수이며 시간 단위와 다르다.
- 공간 양립성은 조작부와 대상의 공간적 대응 관계와 관련된다.
- 운동 양립성은 조작과 표시 변화의 방향 관계를 다룬다.
- 개념적 양립성은 기호와 사용자 기대의 관계를 다룬다.
- 감각 양식의 대응은 과제의 반응 선택에 영향을 줄 수 있다.
이해했는지 확인해 보기
먼저 답을 생각한 뒤 문제를 눌러 풀이와 비교하세요.
1. 피드백을 이용하는 위치 조정은 개회로 제어의 정의다. 이 설명의 문제점은?
자료는 ballistic/open loop와 positioning/closed loop를 구별한다.
2. overshoot는 표적에 못 미치고 undershoot는 표적을 지나친다. 이 설명의 문제점은?
overshoot는 초과,undershoot는 미달이다. 자료의 비교 방향을 유지한다.
3. Peak Count가3이면 항상3초 걸렸다는 뜻이다. 이 설명의 문제점은?
피크의 횟수, 속도의 크기, 피크에 도달하는 시간은 서로 다른 운동 지표다.
4. 공간 양립성은 조작부의 색상만으로 결정된다. 이 설명의 문제점은?
가스레인지 화구와 손잡이 위치처럼 공간적 대응을 읽는다.
이 차시에서 주의할 표현
- 색과 기호의 해석은 문화와 경험, 맥락에 영향을 받는다.
- 음성에 음성으로 답하는 조건과 운동으로 답하는 조건을 구분한다.